Guia de Seleção de Arquitetura de Computação para Drones: A Lógica Técnica e as Opções de Produto de FPGA Puro vs MPSoC
No design de arquiteturas de computação embarcada para drones de gama alta, “FPGA puro ou MPSoC” é uma pergunta central inevitável. O FPGA puro se destaca no paralelismo de hardware e na latência determinística; o MPSoC integra CPU, núcleos em tempo real e lógica programável em um único chip, balanceando flexibilidade de software e aceleração de hardware. Os dois não são substitutos simples — correspondem a características de carga de tarefas fundamentalmente diferentes. Como equipe técnica profundamente engajada no campo FPGA, a Duyuan Electronics, baseada na prática de engenharia das linhas de produto ZU19EG e VU13P, organiza a lógica técnica deste problema de seleção a partir da natureza das cargas de missão dos drones, e oferece soluções de referência cobrindo diferentes cenários.
I. Entendendo a Heterogeneidade das Cargas de Missão dos Drones
Um drone é um sistema multitarefa típico em tempo real, e seus requisitos de computação embarcados podem ser divididos amplamente em quatro categorias.
Controle de voo em tempo real é a camada mais básica. O IMU gera dados acima de 1kHz; o controlador de voo precisa completar estimativa de atitude, fusão EKF, controle do laço de atitude e do laço de taxa angular, e atualizar os ESCs via PWM ou DShot. O ciclo da cadeia inteira tipicamente fica dentro de 1ms, e o jitter de pior caso da latência deve ser estritamente limitado.
Computação autônoma de IA lida com reconhecimento de alvos, obstáculo evasion por visão, SLAM e planejamento de trajetória. Estas tarefas são intensivas em computação, mas geralmente toleram latência de dezenas de milissegundos.
Processamento de carga útil de missão mira vídeo, mapeamento, inspeção e outros dados de negócio, buscando throughput em vez de desempenho extremo em tempo real.
Processamento de sinal determinístico cobre compressão de pulso de radar, processamento de sinais de radar de alta performance, interfaces de sensores de alta velocidade e sincronização de tempo. Sua característica comum é concluir em microssegundos com jitter de temporização extremamente pequeno.
Estes quatro tipos de carga impõem demandas drasticamente diferentes à arquitetura do chip — e esta é a raiz do problema de seleção.
II. Solução com FPGA Puro: A Fronteira e o Valor do Determinismo
2.1 Quando Escolher FPGA Puro
O valor central do FPGA puro é o determinismo. Suas circuitos lógicos rodam em paralelismo de hardware; os caminhos de sinal são fixos após a síntese e o place-and-route, sem escalonamento de OS, latência de interrupção ou cache misses. Por isso, FPGAs podem entregar resposta de nível nanossegundo com zero jitter.
No processamento de sinais de radar, algoritmos como filtragem casada, compressão de pulso e FFT precisam ser concluídos dentro de cada período de pulso — o pipeline de hardware do FPGA garante resultados dentro de um número determinístico de ciclos de clock. O processamento de sinais de radar de alta performance é o cenário de gama alta mais representativo para o FPGA puro. A Altera, com a FPGA Agilex 9 Direct RF, completou a demonstração em voo de um transceptor de nova geração em um drone de categoria média, alcançando detecção, identificação e geolocalização de emissores reais em menos de 12 meses, atendendo às restrições de tamanho, peso e potência. O Agilex 9 Direct RF suporta amostragem direta de RF, eliminando o gargalo de interface entre o front-end de RF separado e a cadeia de processamento digital.
Simuladores miniaturizados de radar também dependem de FPGAs. O simulador de alvos de radar em banda P projetado pelo 27º Instituto de Pesquisa do China Electronics Technology Group Corporation (CETC) usa um esquema de processamento baseband em FPGA: a unidade inteira pesa menos de 6kg, consome menos de 130W, e pode gerar sinais de teste de ruído, sinais enganosos e sinais de alvos falsos densos. Para tais aplicações — algoritmos altamente fixos e extrema sensibilidade à latência — o FPGA puro é quase uma escolha rígida.
2.2 Plataforma de Engenharia para a Solução com FPGA Puro
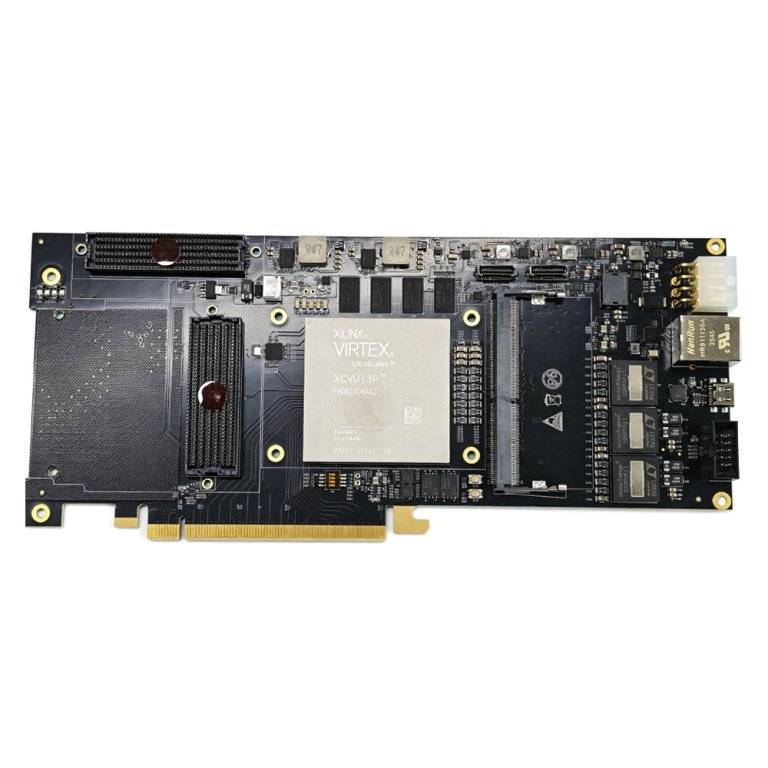
Para cenários que exigem determinismo extremo como processamento de sinais de radar e sistemas de radar de alta performance, a Duyuan Electronics construiu a placa de desenvolvimento VU13P sobre o AMD Virtex UltraScale+ XCVU13P. O XCVU13P fornece 1.728K logic cells, 3.456K registradores e 12.288 DSP slices, fabricado em processo TSMC 16nm FinFET+. A placa carrega 4GB DDR4 (2400 MT/s, 64bit), oferecendo uma banda teórica de aproximadamente 19,2 GB/s. Os gold fingers PCIe Gen3 x16 entregam aproximadamente 15,75 GB/s por direção e cerca de 31,5 GB/s de banda teórica bidirecional.
A interface FMC+ fornece 34 pares LA mais 24 pares HA de I/O diferencial e 16 pares de transceptores de alta velocidade GTY, conectando diretamente placas filha ADC/DAC de alta velocidade com suporte a protocolos como JESD204B — adequado para construir sistemas de processamento de sinais de RF com alta contagem de canais. A escala de recursos lógicos e a densidade de interfaces de alta velocidade da VU13P a tornam uma plataforma ideal para compressão de pulso de radar, processamento de sinais de radar e aquisição de dados multicanal de alta velocidade.
III. Solução MPSoC: Integração Heterogênea e Codesign Software/Hardware
3.1 Quando Escolher MPSoC
A ideia central do MPSoC é cobrir múltiplos tipos de tarefa com um único chip. Tomando como exemplo o AMD Zynq UltraScale+ MPSoC, ele integra processadores de aplicação ARM Cortex-A53 quad-core, processadores em tempo real Cortex-R5 dual-core, lógica programável FPGA e módulos DSP, interconectados via barramentos AXI de alta banda.
A vantagem-chave desta arquitetura heterogênea é o isolamento de tarefas. O controle de voo em tempo real crítico para segurança pode rodar no Cortex-R5 com FreeRTOS ou programas bare-metal, garantindo ciclos de controle determinísticos; a inferência de IA e algoritmos complexos rodam Linux no Cortex-A53, usufruindo de um ecossistema de software maduro; a lógica FPGA lida com interfaces de sensores, pré-processamento de dados e aceleração de hardware. Todos os três compartilham memória on-chip e barramentos de alta velocidade, evitando o gargalo de banda de comunicação entre chips e a latência das arquiteturas tradicionais “host mais coprocessador”.
Uma comparação quantitativa vem do Zynq UltraScale+ vs. NVIDIA Jetson TX2: em segmentação semântica em tempo real 1080p@30fps sobreposta a um laço de controle PID, a solução Zynq atingiu 8ms de latência de ponta a ponta contra 22ms do Jetson. A diferença-chave é a banda de barramento AXI de 32GB/s entre PS e PL, deixando os dados dos sensores fluírem entre CPU e FPGA com perda mínima.
O Zynq UltraScale+ MPSoC já tem implantações maduras no controle de voo de drones. O controlador de voo e vídeo para drones da Enclustra usa um MPSoC série ZU para controle de posição e rastreamento de trajetória de voo, com sensores e atuadores dinamicamente reconfiguráveis via lógica FPGA, além de uma unidade de controle de voo duplamente redundante. O Inspire 2 da DJI (lançado em 2016) usa o SoC Zynq XC7Z045 em seu sistema de imageamento CineCore 2.0 para processamento de vídeo 4K/60fps em tempo real — uma aplicação marco inicial do Zynq em drones de gama alta.
3.2 Plataforma de Engenharia para a Solução MPSoC
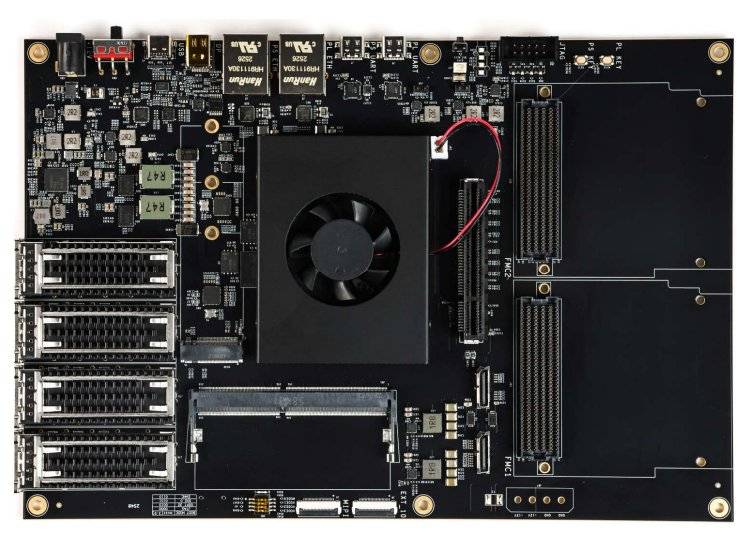
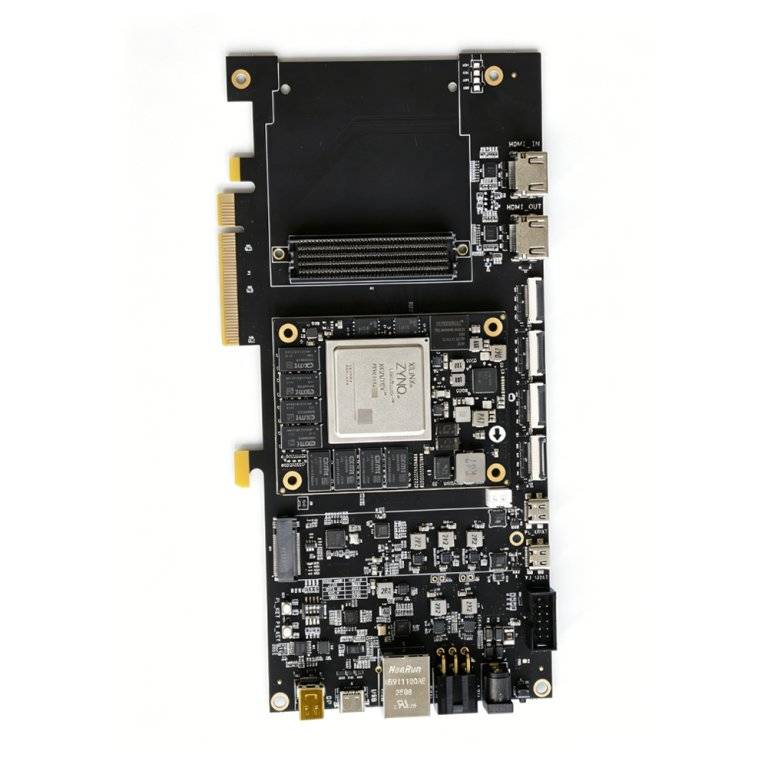
Para necessidades integradas de computação de tarefas, a Duyuan Electronics construiu a placa de desenvolvimento ZU19EG sobre o Zynq UltraScale+ MPSoC XCZU19EG. O ZU19EG pertence à família EG do Zynq UltraScale+ MPSoC; sua característica definidora é um sistema de processamento completo mais lógica programável de larga escala integrados em um único chip. O lado PS inclui processadores de aplicação ARM Cortex-A53 quad-core (até 1,5GHz), processadores em tempo real Cortex-R5 dual-core, uma GPU Mali-400, e interfaces periféricas de alta velocidade como controladores DDR4, PCIe Gen3, USB 3.0 e Gigabit Ethernet; o lado PL fornece cerca de 1.143K logic cells, 1.968 DSP slices, 70,6Mb RAM e numerosos transceptores de alta velocidade GTH/GTY.
Esta arquitetura heterogênea de “codesign software/hardware, combinando dinâmico e estático” pode rodar sistemas operacionais complexos como o Linux enquanto atinge resposta determinística de nível nanossegundo e aceleração em pipeline de hardware via PL. PS e PL se comunicam via interfaces AXI HP/ACP, habilitando arquitetura de memória compartilhada e acesso direto a registradores de aceleradores de hardware sem passar pela pilha de protocolo PCIe — a latência típica pode ser controlada dentro de 500ns. O consumo geral da ZU19EG é em torno de 30W, muito menor que a combinação “placa FPGA mais PC industrial”, dando-lhe uma vantagem significativa em ambientes embarcados com espaço limitado e resfriamento restrito.
IV. Quatro Dimensões da Decisão de Seleção
Primeiro, a magnitude dos requisitos de latência. Se uma tarefa precisa ser concluída em microssegundos com zero jitter — como compressão de pulso de radar, processamento de sinais de radar ou controle de motor de alta velocidade — o FPGA puro é a única escolha. Se a janela de tempo é em milissegundos, os núcleos em tempo real do MPSoC mais a aceleração FPGA são totalmente capazes.
Segundo, a mutabilidade dos algoritmos. Cenários onde os algoritmos, uma vez determinados, raramente mudam são adequados à fixação em hardware do FPGA puro. Cenários que exigem iteração frequente de algoritmos e verificação rápida — como atualizações de modelos de detecção de objetos por IA — favorecem a flexibilidade de software do MPSoC.
Terceiro, requisitos de integração de sistema. Se a plataforma tem restrições rígidas de SWaP, a solução single-chip do MPSoC reduz significativamente a área da placa e a potência. Se amostragem direta de RF multicanal ou aquisição de dados ultra-rápida é necessária, o FPGA puro com um front-end de RF independente pode ser mais apropriado.
Quarto, segurança funcional e requisitos de certificação. Drones de grau aeronáutico podem precisar de certificação DO-254/DO-178C. A arquitetura heterogênea do MPSoC suporta naturalmente o isolamento de tarefas — colocar funções críticas para segurança em um núcleo dedicado em tempo real facilita a conformidade de certificação. O design de segurança funcional em FPGA puro exige um processo de verificação de hardware mais estrito.
V. Modelos Recomendados
Direção MPSoC
AMD Zynq UltraScale+ MPSoC (série ZU) é a escolha MPSoC mais madura no campo dos drones. O ZU5EV e o ZU7EV integram A53 quad-core, R5 dual-core, GPU Mali-400, codecs de vídeo H.264/H.265 e lógica FPGA em uma única placa — adequados como plataforma integrada de computação de missão de drones de gama alta. O ZU19EG oferece maior densidade de lógica e recursos DSP, adequado ao tratamento simultâneo de controle de voo, inferência de IA e interfaces de sensores de alta velocidade. O ZU3EG se ajusta melhor a soluções leves sensíveis a potência e tamanho, e tem sido usado em pesquisa como computador embarcado de drones de navegação interna.
AMD Versal AI Edge Gen 2 (2VE3858/2VM3858) representa a direção evolucionária de próxima geração. Ele integra processadores de aplicação Arm Cortex-A78AE, processadores em tempo real Cortex-R52, GPU Mali-G78AE, lógica FPGA e um acelerador de inferência de IA (AIE-ML v2), entregando mais de 200k DMIPs de computação total e 2× o desempenho de inferência de IA. A New Wave Design lançou o módulo SOM V3211 baseado neste chip para drones e aplicações vestíveis — seu valor central é inteligência single-chip: pré-processamento, inferência de IA e pós-processamento são concluídos dentro de um chip só, reduzindo a dependência de soluções multi-chip.
Microchip PolarFire SoC FPGA tem vantagens únicas em baixa potência e determinismo. Sua arquitetura determinística garante execução em tempo real crítica para missão, entregando 6500 CoreMarks com apenas cerca de 3W — adequado para drones de gama alta sensíveis à potência. Módulos de aceleração criptográfica embarcados e princípios de design de hardware confiável também se ajustam a cenários com requisitos rigorosos de integridade de firmware e segurança de dados.
Direção FPGA Puro
Série Altera Agilex 9 Direct RF é a escolha flagship para aplicações de radar de alta performance. Dispositivos como o AGRW039 suportam taxas de amostragem direta de RF de até 64Gsps, integrando ADC/DAC de alta velocidade e lógica FPGA e eliminando o front-end de RF separado.
AMD Virtex UltraScale+ VU13P/VU9P oferecem densidade de lógica extremamente alta e interfaces de alta velocidade. A VU13P tem milhões de logic cells, numerosos DSP slices e transceptores GTY de alta velocidade, adequada para compressão de pulso de radar, processamento de sinais de radar e aquisição de dados multicanal de alta velocidade. Interfaces FMC+ conectam placas filha ADC/DAC de alta velocidade com suporte a protocolos como JESD204B.
AMD Kintex UltraScale+ XQRKU060 representa a direção tolerante à radiação, suportando reconfiguração ilimitada em órbita — adequado para drones ou plataformas de near-space em ambientes de alta radiação.
VI. Soluções Típicas de Configuração Baseadas na Plataforma Duyuan Electronics
Solução 1: Plataforma Integrada de Computação de Missão (orientada a MPSoC)
Com a placa de desenvolvimento ZU19EG como núcleo: o lado PS roda Linux + PX4/ROS 2, os núcleos Cortex-R5 rodam o controle de atitude crítico para segurança, e o lado PL implementa o pré-processamento de sensores e a aceleração da inferência de IA. Adequado para drones de médio-grande porte que tratam simultaneamente controle de voo, navegação visual e reconhecimento de alvos. A Duyuan Electronics fornece uma solução FPGA full-stack de balcão único para esta plataforma — desde design de hardware, desenvolvimento de lógica e customização de núcleos IP até desenvolvimento de software embarcado — ajudando equipes a concluir rapidamente o processo completo da verificação de seleção até a implantação do protótipo.
Solução 2: Plataforma Dedicada de Processamento de Sinais (FPGA Puro)
Com a placa de desenvolvimento VU13P como núcleo, conecte placas filha ADC/DAC de alta velocidade através das interfaces FMC+ para construir um sistema de processamento de sinais de radar. Os 1.728K logic cells e os 12.288 DSP slices da VU13P são suficientes para implementar pipelines de hardware de compressão de pulso multicanal, FFT e filtragem casada. Adequado para missões de drones de propósito especial com requisitos extremos de latência determinística.
Solução 3: Arquitetura de Codesign Heterogêneo (MPSoC + FPGA Independente)
Use a ZU19EG como plataforma de computação de controle principal, conectando a VU13P via PCIe Gen3 x16 ou links GTY de alta velocidade como coprocessador dedicado. A ZU19EG lida com controle de voo, gestão de missão e escalonamento do sistema, enquanto a VU13P lida com o processamento de sinais em tempo real no front-end de radar. Esta divisão combina ecossistema de software com determinismo de hardware — uma forma comum das arquiteturas de computação para drones de gama alta mais avançadas hoje.
Conclusão
A resposta para “FPGA puro ou MPSoC” não está em qual chip é inerentemente melhor, mas na tensão entre os requisitos de determinismo das cargas de tarefas e a mutabilidade dos algoritmos. O FPGA puro é insubstituível para o determinismo de nível microssegundo e o processamento dedicado de sinais; o MPSoC detém a vantagem em integração de sistema, flexibilidade de software e isolamento multitarefa. O design de arquiteturas para drones de gama alta é essencialmente fazer cada classe de tarefa de computação aterrissar no hardware mais adequado para ela: tarefas de controle de voo em tempo real rodam nos núcleos Cortex-R5, a inferência de IA roda no Cortex-A53 com aceleração FPGA, e o processamento de sinais de radar é concluído em pipelines de hardware FPGA puro.
Com as linhas de produto ZU19EG e VU13P cobrindo o espectro técnico completo do MPSoC ao FPGA puro, a Duyuan Electronics, junto com sua solução FPGA full-stack de balcão único, fornece suporte de ponta a ponta — do chip ao sistema — para a verificação de seleção e a implementação de engenharia de arquiteturas de computação para drones de gama alta.